Phủ vùng theo hình học xe
Vị trí và góc cảm biến được thiết kế theo kích thước, điểm mù và quỹ đạo quay thực tế của từng phương tiện.
CÔNG NGHỆ 01 / NHẬN BIẾT TOÀN CẢNH
Mục tiêu không chỉ là nhìn bốn phía, mà là tạo một bản đồ rủi ro liên tục quanh phương tiện để người vận hành biết đối tượng ở đâu, đang tiến gần hay rời xa và vùng nào cần ưu tiên.
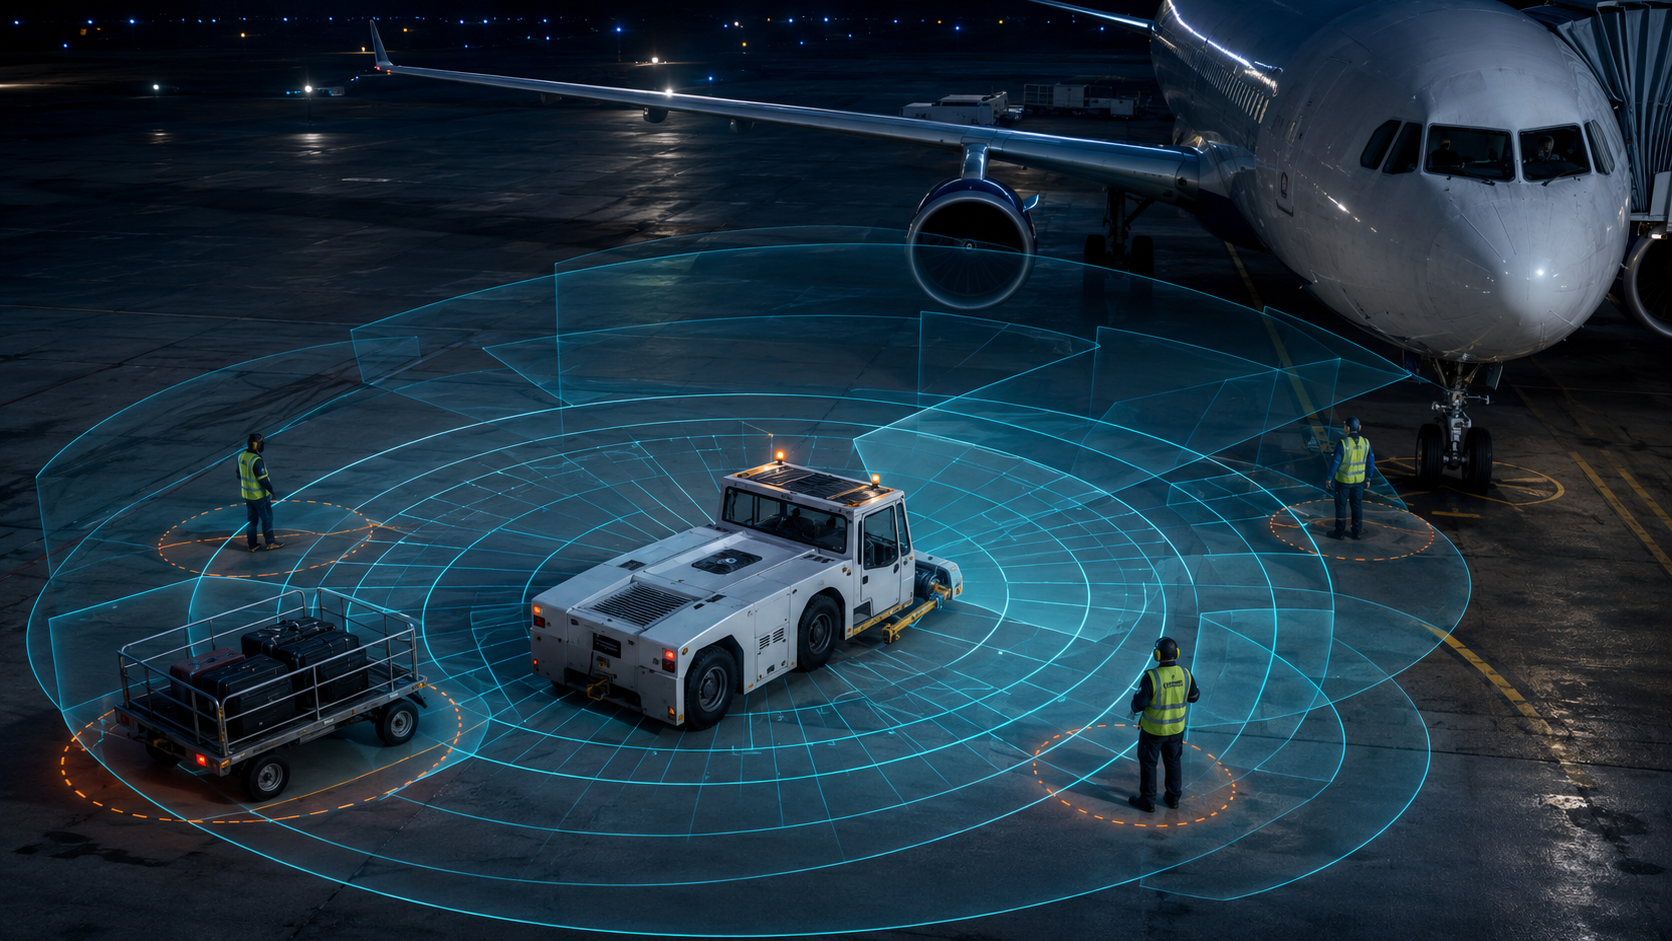
NORTHAR bố trí các vùng cảm biến chồng lấn quanh thân xe, hợp nhất dữ liệu radar và siêu âm rồi chuyển thành cảnh báo theo hướng. Phạm vi thực tế được xác định sau khảo sát hình học phương tiện, vật cản, tốc độ vận hành và môi trường khai thác.
BỘ THIẾT BỊ THAM KHẢO
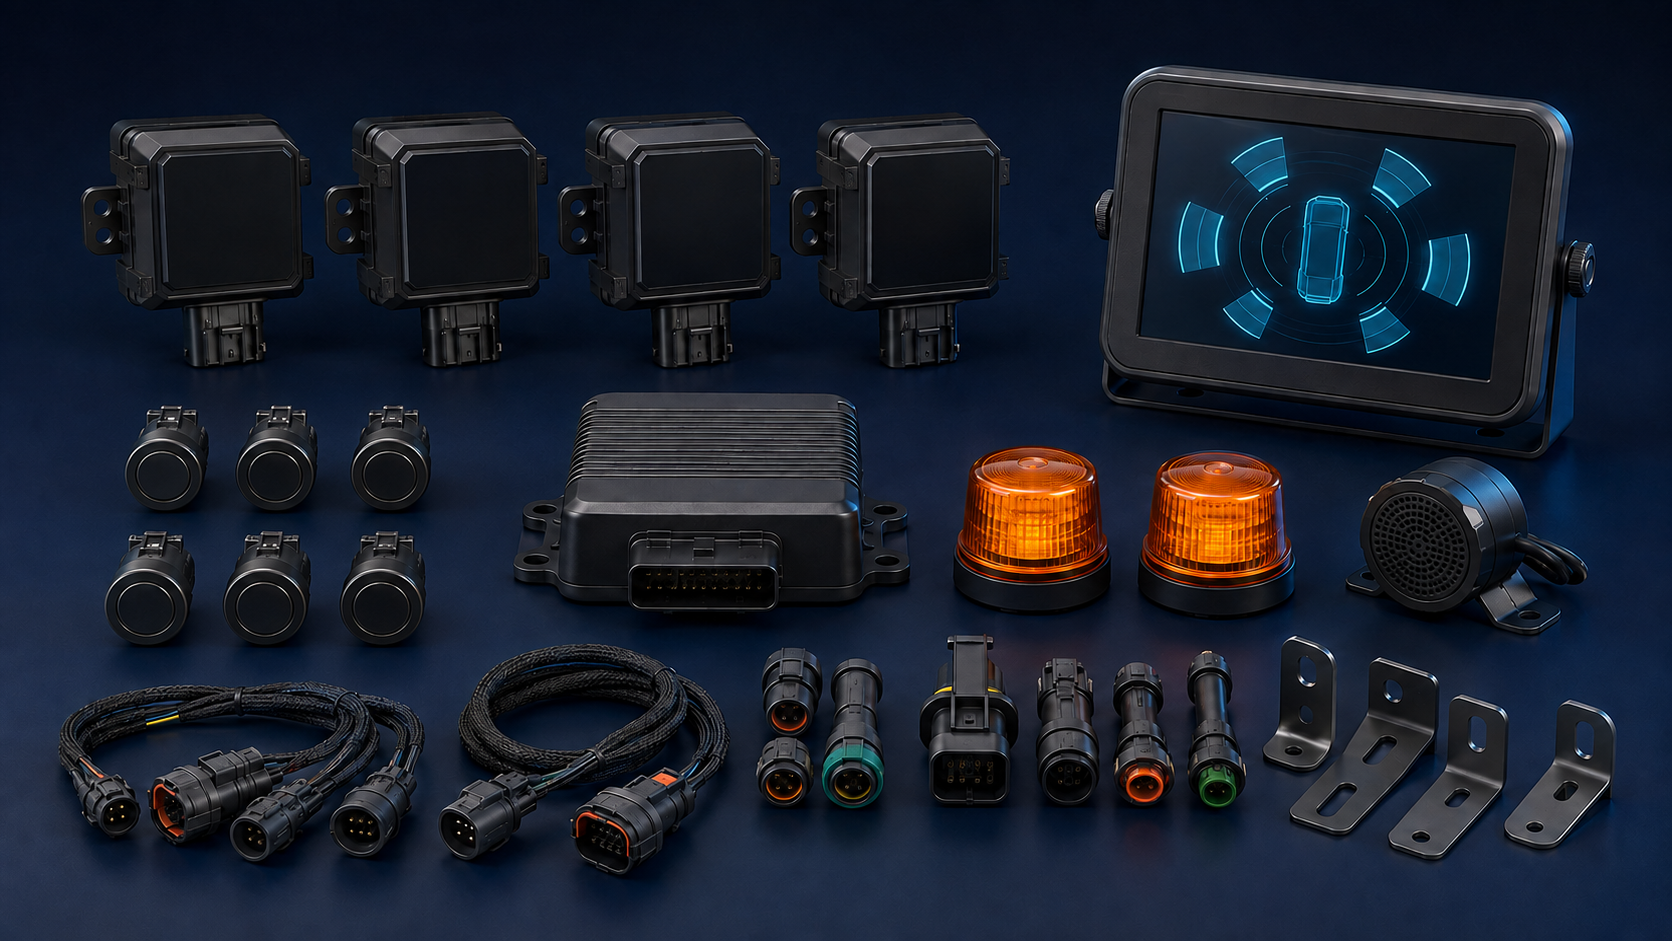
Bộ thiết bị được cấu hình theo loại xe, điện áp, vùng cảnh báo và giao thức sẵn có. Hình ảnh thể hiện thiết kế OEM trung tính; model và hình thức cuối cùng có thể thay đổi sau khi chốt nhà sản xuất.
NGUYÊN LÝ THIẾT KẾ
Nội dung được trình bày ở cấp kiến trúc; cấu hình thương mại cuối cùng phụ thuộc khảo sát phương tiện và yêu cầu an toàn.
Vị trí và góc cảm biến được thiết kế theo kích thước, điểm mù và quỹ đạo quay thực tế của từng phương tiện.
Dữ liệu nhiều cảm biến được đối chiếu để giảm cảnh báo lặp, ưu tiên đối tượng có quỹ đạo rủi ro.
HMI chỉ ra vùng trước, sau, trái hoặc phải và cấp độ gần để người lái phản ứng nhanh hơn.
Hình ảnh trực quan, hỗ trợ nhận dạng bằng thị giác máy tính.
Phụ thuộc ánh sáng, bụi, nước và khả năng người lái quan sát màn hình.
Có thể bổ sung camera như lớp xác nhận hình ảnh, không dùng làm lớp phát hiện duy nhất.
Đo khoảng cách và vận tốc tương đối tốt, làm việc trong tối và nhiều điều kiện thời tiết.
Cần xử lý phản xạ mặt đất, vật thể tĩnh và thiết kế vùng quan sát phù hợp.
Đóng vai trò lớp phát hiện tầm chính, kết hợp logic vùng và dữ liệu cự ly gần.
Đám mây điểm chi tiết, độ phân giải hình học cao.
Chi phí và yêu cầu vệ sinh, bảo vệ quang học cao hơn trong môi trường khắc nghiệt.
Có thể tích hợp ở cấu hình cao khi bài toán tự động hóa cần mô hình không gian chi tiết.
Hiệu quả ở cự ly rất gần, chi phí hợp lý.
Phạm vi ngắn và chịu ảnh hưởng bởi góc bề mặt, gió hoặc vật liệu hấp thụ âm.
Dùng để lấp vùng sát thân xe mà radar hoặc camera khó bao phủ tối ưu.
KIẾN TRÚC CÓ THỂ NÂNG CẤP
Lộ trình được quản lý theo phiên bản phần cứng, phần mềm và cấu hình của từng xe.
Cấu hình mô-đun cho vùng điểm mù, cảnh báo theo hướng và hiệu chỉnh theo phương tiện.
Bổ sung hình ảnh theo vùng cảnh báo, lưu lại tình huống để đào tạo và phân tích.
Mở rộng độ phân giải không gian cho phương tiện tự động hóa hoặc khu vực có mật độ đối tượng cao.
Đồng bộ sự kiện, vùng nguy hiểm và xu hướng cảnh báo để tối ưu tuyến vận hành.
NGUỒN KỸ THUẬT THAM KHẢO
Gửi model xe, kích thước, tốc độ vận hành và vùng điểm mù. NORTHAR sẽ đề xuất cấu hình và phương án kiểm chứng.
Trao đổi với kỹ sư →